
1. 머리말
하천 지형은 홍수 시 통수능과 수위, 하상의 침식·퇴적 및 수생태 서식처를 결정하는 중요한 요소이다. 같은 유량이 흐르더라도 단면 형상과 수심 분포에 따라 유속과 흐름 저항이 달라지므로 정확한 지형 정보는 유사의 이동과 퇴적을 해석하는 데에도 기초가 된다. 특히 하상 변화는 교량 주변 세굴, 취수시설 운영 및 준설 계획과 직접 연결되기에 하천 관리 과정에서 지속적으로 파악해야 할 대상이다. 그러나 제한된 측선의 현장 조사만으로 넓은 구간을 반복 측량하기에는 많은 시간과 인력이 소요되며 측선 간 보간으로는 깊은 소나 사주 주변의 급격한 수심 변화를 충분히 반영하기 어렵다. 이러한 한계를 보완하기 위해서는 현장 측량과 함께 공간적으로 연속된 지형 정보를 확보하고 갱신하는 관측 체계가 필요하다.
최근 항공기와 드론, 위성을 활용한 원격탐사는 수자원 분야의 관측 범위를 넓히는 데 활발히 적용되고 있다. 대표적으로 NASA의 Surface Water and Ocean Topography (SWOT) 위성은 광폭 간섭계 레이더를 통해 하천과 호수의 수면고 및 수면 분포를 관측하며, 이를 이용해 전 세계 126,674개 하천 구간의 수위에 따른 하도 형상과 저류량 변화를 분석한 사례가 보고된 바 있다(Cerbelaud et al., 2026). 다만 이러한 수면 관측을 홍수와 흐름 해석에 활용하려면 수면 아래의 하상 정보가 함께 확보되어야 한다. 즉, 수면의 높이와 폭이 유사하더라도 수중 단면에 따라 통수능과 저류량이 달라지므로, 수면 관측과 수중 지형 측량을 연계하는 것이 중요하다.
따라서 본 기사에서는 수심 LiDAR와 분광 영상의 관측 특성을 살펴보고, ICESat-2와 AVIRIS-NG를 중심으로 수중 지형 측량의 최근 성과를 소개하고자 한다. 특히 고성능 초분광 센서로 관측한 탁수의 미세한 분광 차이를 수심 추정에 활용할 수 있음을 설명하고, 국내외 하천 및 저수지 사례를 통해 적용 가능한 수심과 수체 조건을 비교하고자 한다. 아울러 국내 하천 조사에서 원격탐사와 현장 측량을 연계하기 위한 고려사항을 살펴보고, 센서 성능과 분석 기법의 발전에 따른 활용 방향을 논의하고자 한다.
2. 수심 LiDAR와 분광 영상의 관측 특성
수심 LiDAR는 물을 투과하는 녹색 레이저를 송신한 뒤 수면과 하상에서 되돌아오는 신호의 도달 시간 차이를 이용하여 수심을 산정하는 기술이다. 이때 물속에서의 빛의 전파속도와 수면 굴절을 보정하고 하상 반사 신호를 구분하는 과정이 필요하다. 육상과 수중을 함께 측정하는 topo-bathymetric LiDAR는 제방·범람원·하상을 연결한 상세 지형을 구축할 수 있으며, 자체 광원을 사용하므로 태양광 없이도 관측이 가능하다는 장점이 있다. 다만 부유사에 의한 산란과 감쇠가 커지면 하상 신호의 검출이 어려워지기에 수체의 투명도가 적용 범위를 좌우한다. 오스트리아 하천과 연못에서 드론 수심 LiDAR를 적용한 사례에서는 약 두 배의 Secchi 수심까지 투과하는 성능이 확인되었다(Mandlburger et al., 2020).
아울러 탁수가 존재하는 하천에서도 LiDAR의 적용 사례가 지속적으로 보고되고 있다. 미국 Colorado강의 모래 하상 구간에서는 ASTRALiTe EDGE 편광 LiDAR로 탁도 12 NTU 조건에서 약 1 m까지 하상 신호를 탐지하였으나, 더 깊은 구간에서는 수층 산란의 증가와 하상 신호의 감소로 적용에 한계가 나타났다(Kinzel et al., 2021). 한편 독일 Elbe강에서는 인접 관측의 약한 반사 신호를 결합하는 전파형 누적 처리를 통해 분석 가능 수심을 약 1.65 m에서 2.20 m로 확대하였다(Mader et al., 2023). 이는 수체 조건에 적합한 장비의 선정과 파형 처리의 개선을 병행할 경우, 탁수에서도 LiDAR의 활용 범위를 넓힐 수 있음을 보여준다.
더욱이 ICESat-2의 등장은 수십 m 깊이의 수중 지형을 위성에서 관측할 수 있다는 점에서 수심 LiDAR의 광역 활용 가능성을 크게 높였다. 2018년 발사된 NASA의 ICESat-2는 본래 빙상과 해빙의 높이 변화를 정밀하게 관측하기 위해 개발되었으며, 탑재된 ATLAS 센서는 532 nm 녹색 레이저와 개별 광자의 도달 시간을 기록하는 광자 계수 방식을 사용한다. 발사 후에는 물을 투과한 레이저가 수중 바닥에서 반사되는 신호도 포착할 수 있음이 확인되었고, 이를 계기로 수심 측량이 주요 응용 분야로 확대되었다(Parrish et al., 2019, 2025).
그림 1과 같이 LiDAR는 수면과 수중 바닥의 광자 분포를 구분하면 두 신호의 높이 차이로부터 수심을 산정할 수 있다. 네 연안 지역의 관측 자료를 분석한 결과, 투명도가 높은 조건에서 최대 약 38 m까지 해저 신호가 탐지되었으며, 배경 잡음과 수층 산란을 제거하고 수면 굴절을 보정한 뒤 St. Thomas 연안의 항공 LiDAR와 비교한 1 m 격자의 RMSE는 0.43~0.60 m로 나타났다(Parrish et al., 2019). 즉, 수십 m 깊이의 수중 지형을 위성에서 관측하면서 현장 및 항공 측량과 비교 가능한 수심 자료를 확보할 수 있다는 점에서 기술적 의의가 크다.
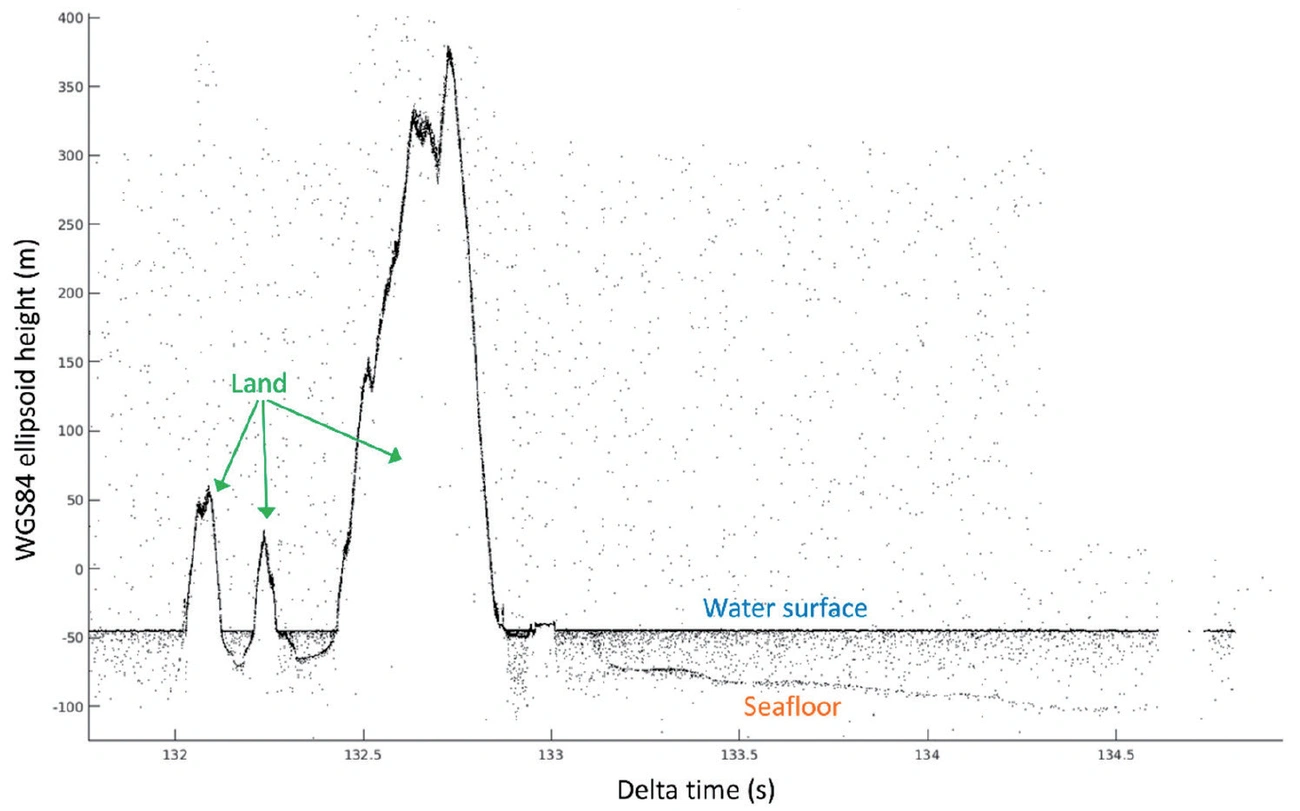
그림 1. ICESat-2의 궤도상 광자 분포와 육상·수면·해저 신호의 구분. 세로축은 WGS84 타원체고 (Parrish et al., 2019).
최근에는 관측 자료의 처리와 공개가 확대되면서 ICESat-2를 실무에 활용하기 위한 여건도 개선되고 있다. 2025년 4월 공개된 ATL24는 수면·해저 신호의 자동 분류와 굴절 보정을 거친 전 지구 연안 수심 자료로 8개 지역의 수심 0.05~24.43 m에서 검증한 지역별 RMSE의 평균은 전체 자료에서 0.61 m, 고신뢰도 자료에서 0.42 m였다(Parrish et al., 2025). 이와 같이 처리된 자료를 활용하면 원시 광자 자료를 직접 분석하는 부담을 줄일 수 있으므로, 현장 접근이 어려운 수역의 수심 정보 확보에도 기여할 것으로 기대된다(NASA, 2025).
이러한 수심 탐지 성과와 공개 자료의 축적은 ICESat-2가 광역 수중 지형 조사의 강력한 관측 수단으로 활용될 수 있음을 보여준다. 별도의 항공 측량 없이 자료를 확보할 수 있고, 반복 관측 중 투명도가 양호한 시기를 선택할 수 있다는 점에서도 실무적 이점이 있다(Parrish et al., 2025). 다만 관측은 위성 궤도를 따른 측선에 한정되며 탐지 가능한 수심은 탁도와 수면 상태에 민감하다. 또한, 앞서 제시한 고수심 측정 성과는 연안에서 얻은 결과이므로 국내 하천에 적용할 때에는 수체 조건과 하상 신호의 검출 여부를 별도로 확인하는 것이 바람직하다.
한편 초분광과 다분광 영상은 수체와 하상에서 반사되어 센서에 도달한 태양광을 이용하며 파장별 반사도와 수심의 관계를 통해 수심을 산정한다. 즉, LiDAR가 신호의 도달 시간으로 거리를 구하는 방식이라면 분광 수심법은 빛이 수체를 통과하면서 변화하는 분광 특성을 활용하는 방식이다. 이때 반사도에는 부유사, 조류, 유색용존유기물(CDOM) 및 하상재료의 영향도 포함되므로 동일한 수심에서도 수질과 하상 조건에 따라 서로 다른 스펙트럼(분광 다양성)이 나타날 수 있다. 초분광 영상은 연속된 다수의 좁은 파장 대역을 관측하기에 이러한 광학적 차이와 수심에 따른 미세한 반사도 변화를 함께 분석하는 데 유리하다(Kwon et al., 2023).
이러한 미세한 차이를 수심 정보로 활용하려면 분광센서의 관측 성능이 중요하다. 파장을 얼마나 세밀하게 구분하는지를 나타내는 분광 해상도뿐 아니라, 빛의 세기 차이를 구분하는 복사 해상도와 신호대잡음비(Signal-to-Noise Ratio, SNR)가 확보되어야 하기 때문이다. 최대 측정 가능 수심은 수체의 광학적 특성과 센서의 복사 해상도에 함께 영향을 받으며, 깊고 탁한 물에서 나타나는 작은 반사도 차이를 활용할수록 이러한 성능의 중요성이 커진다(Legleiter and Harrison, 2019; Kwon et al., 2024).
분광 영상은 수심을 연속적인 면 자료로 제공하면서 동일 영상에서 수질과 하상 특성까지 분석할 수 있다는 점에서 활용성이 크다. 특히 LiDAR는 탁수에서 하상 반사 신호가 약해지면 수심 산정이 어려워지는 반면, 초분광 영상은 다수 파장에 포함된 수층 신호의 미세한 차이까지 활용할 여지가 있다(Kwon et al., 2024). 다만 초분광 영상 역시 탁도의 영향을 받으므로 이러한 가능성이 모든 탁수 조건에서 적용되는 것은 아니다. 따라서 조도·대기·수면 반사의 보정과 현장 수심 자료를 바탕으로 수심·수질·하상이 함께 변하는 영향을 검토하고, 대상 수역에서의 적용 범위를 확인하는 과정이 전제되어야 한다(Kwon et al., 2023).
3. 초분광 기반 수심 측량의 확장
3.1 AVIRIS-NG로 확인한 탁수의 수심 정보
하천의 분광 수심 측량에 널리 활용되어 온 최적밴드비분석법(Optimal Band Ratio Analysis, OBRA)은 두 파장의 반사도 비를 로그 변환한 값과 현장 수심을 선형회귀하여 적합한 파장 조합을 찾는 방법이다(Legleiter et al., 2009). 적은 수의 변수로 수심을 산정할 수 있어 적용과 해석이 용이하지만, 수심에 따라 수질과 하상의 영향이 달라지는 수역에서는 하나의 밴드비와 선형 관계만으로 전체 변화를 표현하기 어렵다. 이러한 제약을 보완하기 위해 다수 파장의 비선형 관계를 학습하는 기계학습 기법이 활용되고 있다.
국내 실규모 수로와 청미천 연구에서는 드론 탑재형 microHSI 410 SHARK 센서를 활용하여 부유사와 하상 조건에 따른 분광 수심법의 적용성을 검토하였다. 모래와 황토를 주입하여 부유사 조건을 변화시킨 실험에서는 수심 1 m 미만의 범위에서 6~12개 파장을 선택한 기계학습 모형으로 R² 0.95 이상의 성능을 확인하였다(Gwon et al., 2023). 또한 분광 군집분석으로 하상 유형을 구분한 뒤 OBRA를 적용한 결과, 수심 추정 오차가 약 0.05~0.07 m 감소하였다(Kwon et al., 2023). 이때 하상 분류는 별도의 현장 표본 없이 수행되었으나, 수심 회귀식의 보정에는 현장 수심이 사용되었다. 즉, 부유사의 조성과 하상재료에 따른 광학적 차이를 모형에 반영하는 것이 수심 추정의 정확도를 높이는 데 유효함을 알 수 있다.
깊고 탁한 수체에서는 하상에서 반사된 빛이 약해지므로, 수심 정보를 얻기 위해서는 수층 자체에서 발생하는 신호의 역할을 함께 살펴볼 필요가 있다. Kwon et al. (2024)은 AVIRIS-NG 초분광 영상을 활용한 연구에서 이러한 수층 신호에도 수심 관련 정보가 포함될 수 있다는 가설을 제시하였다. 이를 물리적으로 설명하기 위해 수면 직하의 반사도를 수층과 하상의 기여로 구분하면 다음의 단순 복사전달식으로 나타낼 수 있다(Kwon 등, 2024, 식 1).
여기서 λ는 파장, H는 수심(m), K(λ)는 흡수·산란의 영향을 반영하는 유효감쇠계수(m⁻¹)이다. R∞(λ)는 광학적으로 충분히 깊은 수체의 반사도, ρb는 하상 알베도이다. 우변의 첫째 항은 수층의 기여, 둘째 항은 하상 반사의 기여를 나타낸다. 수심과 감쇠계수의 곱K(λ)H가 커지면 하상 신호는 지수적으로 감소하고 수층 신호의 비중이 커진다.
식 (1)에서 수심이 증가하면 하상 반사 항은 감소하고 수층 항은 광학적으로 깊은 수체의 반사도에 접근하므로 전체 반사도의 변화는 하상과 수층의 상대적인 밝기 및 파장별 감쇠 특성에 의해 결정된다. 특히 탁수에서는 부유사 산란의 영향이 커지기에 수심이 깊어질수록 반사도가 감소하는 관계를 일률적으로 적용하기 어렵다. 즉, 하상 반사와 함께 수층 신호의 파장별 변화를 고려해야 하며 여러 파장의 비선형 관계를 학습하는 방법은 이러한 정보를 수심 추정에 활용하기 위한 접근으로 볼 수 있다.
다만 수질과 하상 조건이 일정할 때K(λ)H가 충분히 커지면 반사도가 포화되어 수심 변화에 대한 민감도가 낮아진다. 따라서 감쇠가 큰 파장이 수심 추정에 기여한다는 결과는 이러한 제약 아래에서 미세한 분광 차이를 경험적으로 활용한 것으로 해석할 필요가 있다. 이때 수심 자체에 따른 변화와 수심에 수반되는 수질·하상 조건의 영향을 구분하는 것이 중요하며, 이를 위해서는 추가적인 광학 관측과 검증이 요구된다.
이러한 관점에서 AVIRIS-NG는 미세한 분광 신호를 관측하는 데 특히 유리한 고성능 항공 초분광 센서이다. 380~2,510 nm를 약 5 nm 간격의 425개 밴드로 관측하고 복사량을 14비트로 기록하며, 높은 신호대잡음비를 갖도록 설계되었다(Kwon et al., 2024). 동일한 복사량에서 신호대잡음비가 높을수록 센서가 구분할 수 있는 최소 복사량 변화가 작아지므로, 탁수에서 감쇠와 관련된 미세한 분광 차이를 포착하는 데 유리하다. 즉, 세밀한 파장 구분과 작은 빛의 세기 변화에 대한 감도가 함께 확보되었다는 점이 AVIRIS-NG의 강점이며, 이는 기계학습에 제공할 수심 관련 신호의 품질을 높이는 기반이 된다.
Kwon et al. (2024)은 이러한 AVIRIS-NG의 관측 성능을 활용하여 미국 Wax Lake Delta에서 취득한 446~897 nm 파장대의 반사도와 현장 ADCP 수심을 결합하였다. 수심 추정에는 Random Forest (RF)와 기여도가 낮은 파장을 단계적으로 제거하는 재귀적 변수 제거(RFE)를 결합한 RF-RFE 모형을 적용하였으며, 봄·가을 통합 자료의 교차검증에서 R² 0.94±0.005의 성능을 확인하였다. 이를 통해 두 시기에 깊은 본류에서 얕은 삼각주로 이어지는 수심 분포를 추정할 수 있었다(그림 2). 또한 추정한 횡단면 수심은 ADCP 관측값과 전반적으로 잘 일치하였고, 3×3 화소의 공간 평균을 적용할 경우 불규칙한 변동이 감소하면서 탁수가 존재하는 봄철 깊은 단면에서도 약 30 m의 수심까지 재현되었다(그림 3).
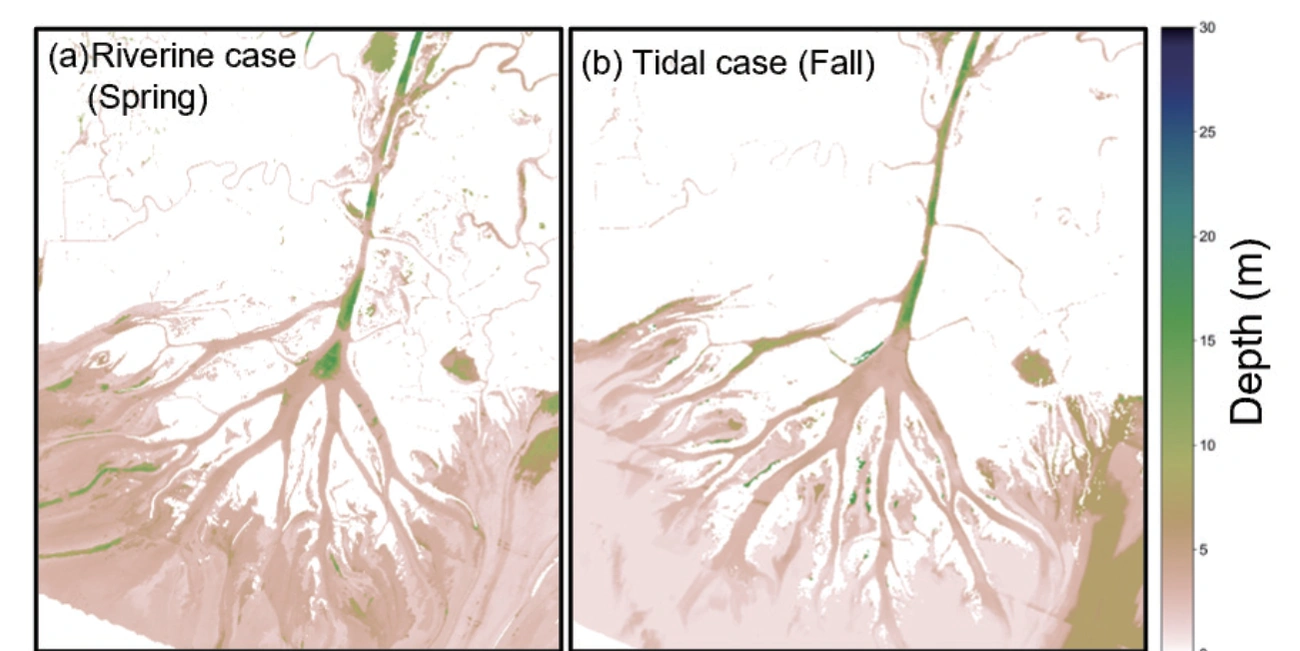
그림 2. AVIRIS-NG로 추정한 Wax Lake Delta의 수심 분포: (a) 2021년 봄, (b) 2021년 가을(Kwon et al., 2024, 2025).
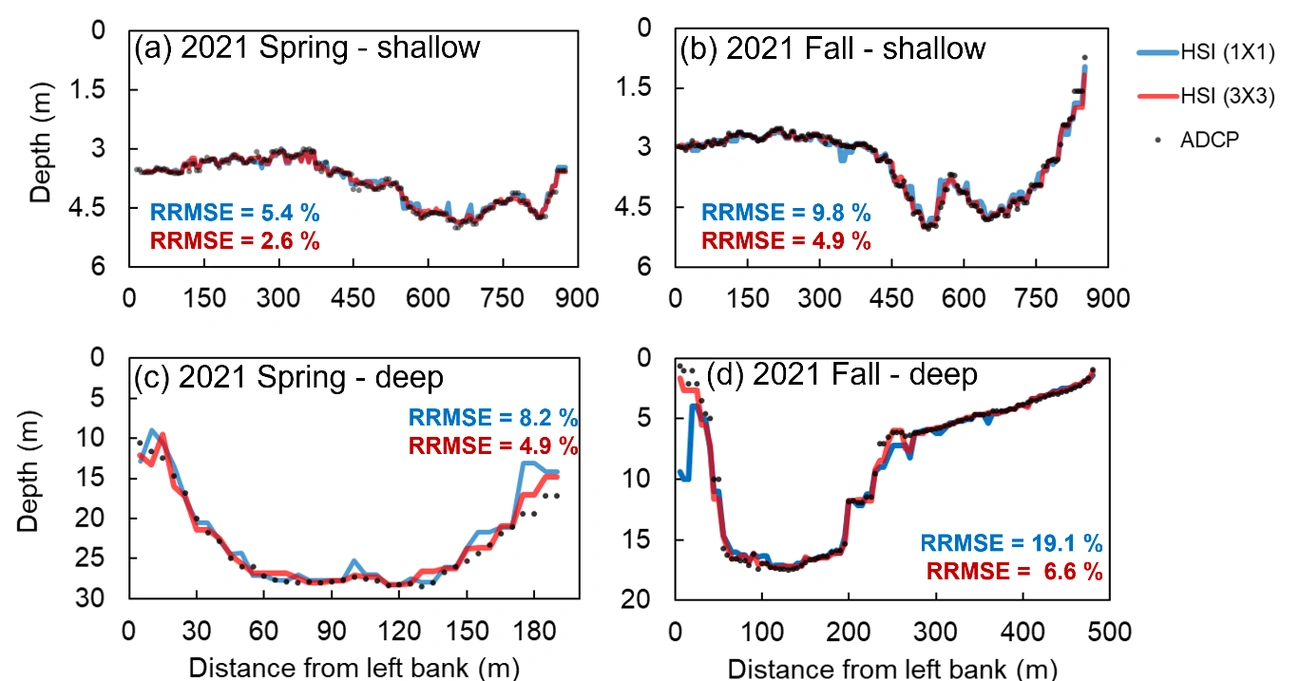
그림 3. Wax Lake Delta의 AVIRIS-NG 추정 수심과 ADCP 관측 수심 비교: (a, b) 봄·가을의 얕은 단면, (c, d) 봄·가을의 깊은 단면. 파란색은 원영상(1×1 화소), 빨간색은 3×3 화소 공간 평균을 적용한 결과이며 검은 점은 ADCP 관측값(Kwon et al., 2024).
이 연구의 핵심은 하상 반사에 주로 의존하는 일반적인 수심 추정과 달리, 탁수에서는 수층의 감쇠 특성과 관련된 미세한 분광 변화도 수심 정보로 활용할 수 있다는 점이다. 특히 청색 446 nm와 근적외선 897 nm의 높은 기여도는 식 (1)의 파장별 흡수·산란에 따른 감쇠 영향을 고려하는 것이 중요함을 시사한다. 탁도 수치를 비교하면 Wax Lake Delta의 봄철 평균 46.2 NTU는 앞서 소개한 Colorado강 LiDAR 사례의 12 NTU보다 약 3.9배 높으며, 가을철 평균 13.59 NTU는 비슷한 수준이다. 이는 상대적으로 높은 탁도와 깊은 수심이 함께 나타나는 조건에서도 초분광 영상의 활용 가능성을 보여준다. 다만 서로 다른 수역·센서·학습자료에서 얻은 성과이므로, LiDAR의 하상 직접 탐지와 분광 모형의 경험적 추정이라는 차이를 고려하여 비교하는 것이 적절하다(Kinzel et al., 2021; Kwon et al., 2024).
여기서 약 30 m는 해당 센서와 수역의 자료에서 확인된 경험적 추정 범위로 이해할 필요가 있다. 일부 깊은 본류에서는 수심의 과소 추정과 수심도의 불연속성이 나타났으며 이는 20 m 이상의 현장 표본 부족과 미세한 반사도 차이에 대한 민감성 등을 함께 검토해야 함을 의미한다. 따라서, 실제 적용 시에는 깊은 구간의 현장 표본을 확보하고 수심별 오차와 지형의 연속성을 함께 평가하는 과정이 중요하다(Kwon et al., 2024).
Kwon et al. (2024)이 제시한 방법은 다양한 하천 환경에서 추가로 검토되고 있다. 미국 지질조사국(USGS) 연구진은 해당 연구를 인용하여 Deschutes, Kootenai, Niobrara, Sacramento 및 Snake 등 5개 하천의 초분광 영상과 현장 수심에 유사한 모델을 적용하였다(Legleiter 등, 2025). 그 결과 모든 대상지에서 OBRA보다 관측·예측 수심 간 회귀의 결정계수가 높았으며, 각 하천의 수심 범위 전반에서 추정 성능이 개선되었다. 이는 두 파장의 비에 한정되었던 수심 정보를 다수 파장의 관계로 확장할 경우, 서로 다른 지형과 광학적 특성을 지닌 하천에서도 수심 추정의 정확도를 높일 수 있음을 보여준다.
USGS 연구진이 개발한 무료 소프트웨어 HIRBERT(Hyperspectral Imaging of River Bathymetry using an Ensemble of Regression Trees)는 이러한 분석 절차를 구현한 도구로 파장 선택부터 수심도 작성과 예측에 기여한 파장의 해석까지 연계할 수 있다(Legleiter et al., 2025). 다만 위 5개 하천의 결과는 각 하천의 영상과 현장 자료를 이용하여 모형을 구축하고 검증한 것이므로 다른 수역이나 시기로 적용 범위를 넓히려면 현장 보정과 독립 검증이 필요하다. 즉, 고성능 분광센서로 확보한 정밀한 신호를 기계학습에 활용하되, 대상 수역을 대표하는 현장 수심 자료를 함께 충분히 확보하는 것이 분광기반 수심 측량의 가장 중요한 과정이다(Kwon et al., 2024; Legleiter et al., 2025).
3.2 국내외 하천과 저수지 적용 사례
국내 낙동강 본류에서는 탁도 10.9 NTU 조건에서 분광 군집별 기계학습 모형인 CMR-OV를 적용한 결과, OBRA의 약 2.5 m보다 깊은 약 4 m까지 양호한 추정 성능이 확인되었으며 검증 단면의 RMSE는 0.21~0.65 m로 나타났다(그림 4; 김도현 등, 2026). 본 사례는 합류부와 같이 수질과 하상 조건이 공간적으로 달라지는 구간에서 분광 특성에 따라 수역을 구분하여 학습하는 방법이 유효할 수 있음을 보여준다. 다만 깊은 수심의 관측점이 적었고 탁도 176.4 NTU인 황강 구역은 분석에서 제외되었으므로, 검증된 수심과 탁도 범위를 벗어나는 조건에 대해서는 추가 평가가 필요하다.
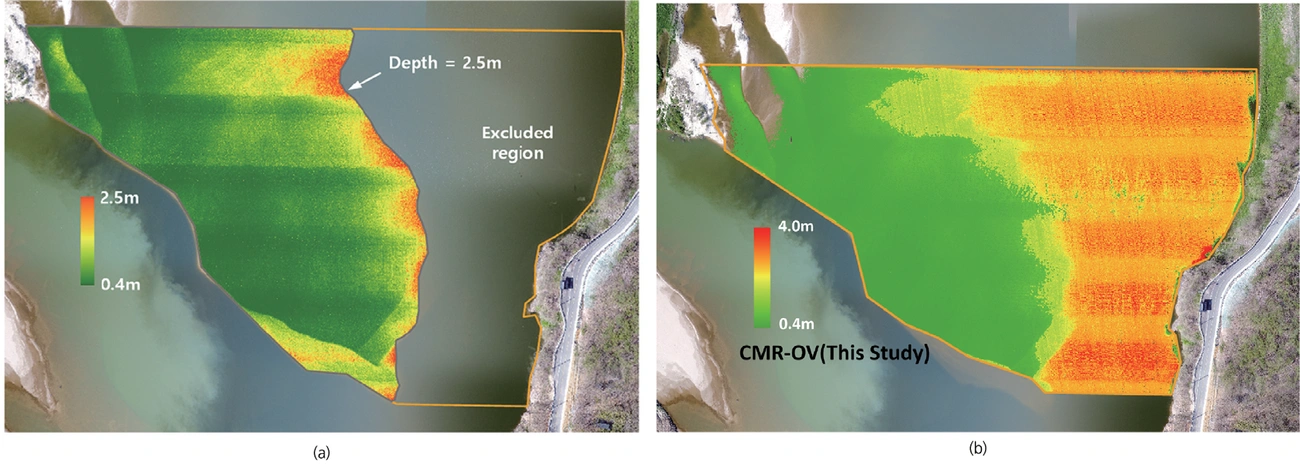
그림 4. 낙동강 본류의 초분광 수심도 비교: (a) OBRA, (b) CMR-OV(김도현 등, 2026).
의암호에서는 Sentinel-2 영상과 약 16 m까지의 기준 수심 자료를 이용하여 수심 구간별 기계학습의 효과를 검토하였다(Kim et al., 2026). 얕은 수역의 하상 반사와 깊은 수역의 수층 감쇠 특성을 고려하여 전체 수심을 하나로 학습하는 모형과 얕은 구간·깊은 구간을 나누는 모형을 비교한 결과, 두 관측일 모두 6 m를 경계로 분리할 때 성능이 가장 개선되었다. 이때 6 m는 해당 저수지 자료에서 선택된 경계이므로 다른 수체에서도 동일한 값을 적용하기보다는 대상 수역의 광학적 특성과 수심 분포에 따라 평가하는 것이 바람직하다.
또한 해당 연구에서는 현장 측선 간격이 넓어져 학습자료가 줄어드는 경우에도 수심 구간별 모형이 상대적으로 안정적인 성능을 유지하였다. 인접 관측점이 학습과 평가 자료에 섞이는 영향을 줄이기 위해 80 m×80 m 공간 블록으로 자료를 분리하고 독립 시험 자료를 두었으며 이를 통해 관측점의 수뿐 아니라 얕은 연안부와 깊은 주수로를 대표하는 자료 확보의 중요성을 살펴볼 수 있다. 다만 측선 간격 실험은 조밀한 기준 자료에서 일부 측선을 추출한 결과이기에 실제 조사에서 발생하는 위치 오차와 관측 시차를 함께 고려한 검토가 필요하다.
앞서 소개한 국내외 사례의 센서, 모형, 수심 범위 및 수체 조건은 표 1과 같다. 이때 최대 수심은 LiDAR의 하상 신호 탐지 깊이, 경험적 모형의 평가 범위 및 현장 기준 자료의 최대 깊이로 구분되므로 각 수치가 의미하는 범위를 확인하는 것이 중요하다. 또한 SSC와 TSS는 질량 농도, 탁도는 광학적 산란 특성, Secchi 수심은 투명도를 나타내기에 입자 조성과 크기 등의 정보 없이 직접 환산하기 어렵다. 따라서 조사 농도 범위가 최대 수심 지점의 조건과 일치하는지 확인해야 하며 NTU가 제시되지 않은 LiDAR 사례와 AVIRIS-NG 연구의 탁도를 직접 비교하는 데에는 제약이 있다.
표 1. 수심 원격탐사의 국내외 사례와 적용 조건
| 연구·대상지(수체) | 센서 종류 & 알고리즘 | 최대 수심·산정 범위 | 부유물질·탁도·투명도 |
|---|---|---|---|
| Gwon et al. (2023) 한국건설기술연구원 안동하천실험센터 실규모 수로 |
microHSI 410 SHARK 머신러닝 |
1 m 미만(실험 범위) | SSC 10.59~317.63 ppm (모래·실트 추적자 실험 결과) |
| Kwon et al. (2023) 청미천 |
microHSI 410 SHARK OBRA(선형회귀) |
조사 최대: 수로 0.88 m, 청미천 0.63 m |
– |
| Kwon 등(2024) Wax Lake Delta |
AVIRIS-NG 머신러닝 |
약 30 m(경험적 추정) | 봄: SSC 80.86±40.4 mg/L, 탁도 46.2±15.8 NTU 가을: SSC 23.2±8.14 mg/L, 탁도 13.59±4.67 NTU |
| 김도현 등(2026) 낙동강 본류 (대하천 합류부) |
microHSI 400 SHARK 머신러닝/OBRA |
약 4 m(양호한 적용 범위) OBRA: 약 2.5 m |
탁도 10.9 NTU Secchi 약 1.5 m 황강 176.4 NTU 구역 제외 |
| Kim et al. (2026) 의암호(저수지) |
Sentinel-2 MSI 머신러닝 |
약 16 m(기준 수심 상한) | 탁도 8.0 / 4.4 NTU (7월/9월 영상 시기) |
| Mandlburger et al. (2020) 오스트리아 연못 |
RIEGL VQ-840-G LiDAR 거리측정 |
약 3.07 m(하상 탐지) 수신 시야각 18 mrad |
Secchi 수심 1.4 m SSC·NTU 수치 미제시 |
| Kinzel et al. (2021) Colorado강 Kremmling 구간 |
ASTRALiTe EDGE 편광 LiDAR 거리측정 |
약 1 m(하상 탐지) | 탁도 12 NTU 부유사농도 16.16 g/m³ (LISST 관측) |
| Mader et al. (2023) 독일 Elbe강 |
RIEGL VQ-880-G LiDAR 거리측정 (전파형 누적 처리) |
약 1.65 → 2.20 m (처리 개선에 따른 분석 가능 수심 확대) |
탁수 조건 SSC·NTU 수치 미제시 |
| Parrish et al. (2019) 4개 연안 수역 |
ICESat-2 ATLAS LiDAR 거리측정 |
최대 약 38 m(하상 탐지) | Kd (490): 0.05~0.12 m⁻¹ |
| Parrish et al. (2025) 8개 연안 수역 |
ICESat-2 ATLAS 거리측정/ATL24 |
0.05~24.43 m(검증 범위) | 다양한 투명도 조건 |
4. 국내 하천 조사 활용과 발전 방향
국내 하천 조사에 원격탐사를 활용하기 위해서는 관리 목적과 수체 조건에 따라 현장 측량과의 조합을 설정하는 것이 가장 중요하다. 얕고 비교적 맑은 중소하천에서는 드론 수심 LiDAR와 분광 영상을 통해 여울·소·사주의 지형을 연속적으로 구축할 수 있으며 제방부터 하상까지의 지형 연결에는 topo-bathymetric LiDAR가 유리하다. 반면 수심과 함께 수질·하상재료를 파악하는 경우에는 초분광 영상의 활용성이 크다. 대하천과 합류부에서는 수질의 공간적 차이를 반영한 구역별 보정이 필요하고, 깊거나 광학 신호가 부족한 구간은 ADCP 및 음향측심으로 보완하면 보다 정확한 지형 자료를 얻을 수 있다.
실무적으로는 영상 취득 시기에 맞추어 수심·탁도·부유사농도·수질을 관측하고, 얕은 사주와 깊은 주수로가 함께 포함되도록 측선을 배치할 필요가 있다. 횡단 관측에 최심선을 따르는 종단 관측을 병행하면 깊은 수심의 표본 부족을 줄일 수 있으며 모형 보정에 사용하지 않은 단면이나 구역에서 정확도를 검증함으로써 수심과 수체 조건에 따른 적용 범위를 확인할 수 있다. 이러한 기준 자료는 다른 시기의 영상에 모형을 적용할 때에도 활용되므로, 반복 조사의 신뢰도를 확보하는 데 중요한 역할을 한다.
하상변동 조사에서는 갈수기의 기준 지형과 홍수 이후의 지형을 비교하여 침식 및 퇴적 양상을 파악할 수 있다. 이때 수심은 수위 변화에도 영향을 받으므로 각 시기의 수면고에서 수심을 차감한 뒤 동일한 높이 기준면으로 변환한 하상고를 비교해야 한다. 관측 오차를 함께 고려하면 사주의 침식·퇴적, 최심선 이동 및 구조물 주변 퇴적을 구분하고, 정밀 조사가 필요한 구간을 우선적으로 선정하는 데 도움이 된다. 아울러 Sentinel-2의 수역 영상, 이용 가능한 ICESat-2 수심 자료 및 SWOT의 수면고 정보를 항공·드론 관측과 연계하면 조사 범위를 넓힐 수 있으나, 자료 간 관측 시기와 위치, 높이 기준면을 일치시키는 과정이 선행되어야 한다.
향후 국내 하천 조사에서도 분광센서의 성능을 장비 선정의 주요 기준으로 고려할 필요가 있다. 특히 깊고 탁한 구간을 조사할 때에는 공간 해상도와 함께 청색부터 근적외선까지의 파장 구성, 분광 해상도, 신호대잡음비 및 복사 해상도를 검토해야 한다(Legleiter and Harrison, 2019; Kwon et al., 2024). AVIRIS-NG와 같이 미세한 복사량 변화를 구분할 수 있는 관측 성능이 드론 탑재형 센서로 확대된다면 국내 하천에서도 분광 수심법의 활용 범위를 넓히는 데 기여할 것으로 기대된다. 아울러 복사 보정과 수면 반사 제거를 개선하고 파장별 흡수·산란 및 감쇠 특성을 기계학습에 반영하는 과정이 함께 요구된다. 이러한 센서와 분석 기법의 발전을 실제 조사로 연결하기 위해서는 국내 하천의 다양한 수심·탁도·하상 조건을 포함한 자료를 축적하고, 학습에 포함하지 않은 하천과 시기에서 검증할 필요가 있다(Kwon et al., 2024; Legleiter et al., 2025).
5. 맺음말
본 기사에서는 수심 LiDAR와 분광 영상의 관측 특성 및 국내외 수심 추정 사례를 살펴보았다. ICESat-2는 투명도가 높은 수역에서 수십 m 깊이의 하상 신호를 위성으로 탐지할 수 있음을 보여주었다. 또한 AVIRIS-NG 연구에서는 탁수의 감쇠 특성과 관련된 미세한 분광 차이를 기계학습에 활용하여 약 30 m까지 수심을 경험적으로 추정하였다. 이러한 결과는 수중 지형 관측의 범위가 확대되고 있음을 보여주며, 특히 분광 수심법에서는 세밀한 파장 구분과 높은 신호대잡음비를 확보하는 것이 중요함을 시사한다.
국내 하천에서는 관리 목적과 수체 조건에 맞는 센서를 선정하고, 현장 수심 자료와 독립 검증을 통해 적용 범위를 확인하는 것이 우선되어야 한다. 원격탐사로 얻은 연속적인 지형 정보에 ADCP 및 음향측심 자료를 보완하고 반복 관측을 연계하면 하상변동을 파악하고 정밀 조사가 필요한 구간을 선정하는 데 도움이 될 수 있다. 나아가 센서 성능의 개선과 광학적 특성을 반영한 분석 기법의 발전을 국내 하천의 검증 자료 축적과 병행함으로써 원격탐사를 보다 신뢰도 높은 하천 관리 자료의 확보 수단으로 활용할 수 있을 것으로 기대된다.
참고문헌
- 김도현, 김동수, 유호준, 이서경, 권시윤 (2026). CMR-OV 초분광 수심 기법의 최대측정가능수심 확장을 통한 국내 대하천 정밀하상측정 가능성 평가. 한국수자원학회논문집, 59(8), 907–920. https://doi.org/10.3741/JKWRA.2026.59.8.907
- Cerbelaud, A., Wade, J., David, C. H., Durand, M., Frasson, R. P. M., Pavelsky, T., and Oubanas, H. (2026). Wide-swath altimetry maps bank shapes and storage changes in global rivers. Nature, 651, 666–671. https://doi.org/10.1038/s41586-026-10218-y
- Gwon, Y., Kwon, S., Kim, D., Seo, I. W., and You, H. (2023). Estimation of shallow stream bathymetry under varying suspended sediment concentrations and compositions using hyperspectral imagery. Geomorphology, 433, 108722. https://doi.org/10.1016/j.geomorph.2023.108722
- Kim, J. S., Baek, K. O., and Kwon, S. (2026). A depth-dependent machine learning framework for satellite-derived bathymetry of morphologically complex reservoirs. Geocarto International, 41(1), 2694889. https://doi.org/10.1080/10106049.2026.2694889
- Kinzel, P. J., Legleiter, C. J., and Grams, P. E. (2021). Field evaluation of a compact, polarizing topo-bathymetric lidar across a range of river conditions. River Research and Applications, 37(4), 531–543. https://doi.org/10.1002/rra.3771
- Kwon, S., Gwon, Y., Kim, D., Seo, I. W., and You, H. (2023). Unsupervised classification of riverbed types for bathymetry mapping in shallow rivers using UAV-based hyperspectral imagery. Remote Sensing, 15, 2803. https://doi.org/10.3390/rs15112803
- Kwon, S., Passalacqua, P., Nghiem, J. A., and Lamb, M. P. (2025). Mixing patterns of river deltas obtained from remotely sensed Rouse number. Journal of Geophysical Research: Earth Surface, 130, e2024JF008077. https://doi.org/10.1029/2024JF008077
- Kwon, S., Passalacqua, P., Soloy, A., Jensen, D., and Simard, M. (2024). Depth mapping in turbid and deep waters using AVIRIS-NG imagery: A study in Wax Lake Delta, Louisiana, USA. Water Resources Research, 60, e2023WR036875. https://doi.org/10.1029/2023WR036875
- Legleiter, C. J., Roberts, D. A., and Lawrence, R. L. (2009). Spectrally based remote sensing of river bathymetry. Earth Surface Processes and Landforms, 34, 1039–1059. https://doi.org/10.1002/esp.1787
- Legleiter, C. J., and Harrison, L. R. (2019). Remote sensing of river bathymetry: Evaluating a range of sensors, platforms, and algorithms on the upper Sacramento River, California, USA. Water Resources Research, 55(3), 2142–2169. https://doi.org/10.1029/2018WR023586
- Legleiter, C. J., Kinzel, P. J., Overstreet, B. T., and Harrison, L. R. (2025). Hyperspectral imaging of river bathymetry using an ensemble of regression trees. Earth Surface Processes and Landforms, 50(12), e70155. https://doi.org/10.1002/esp.70155
- Legleiter, C. J., Leonard, C. M., Burger, P. A., Pletcher, A. G., and Kinzel, P. J. (2026). Toward an efficient framework for remote sensing of river bathymetry: Comparing sensors and algorithms on an inaccessible proglacial river in Alaska. Geomorphology, 495, 110140. https://doi.org/10.1016/j.geomorph.2025.110140
- Mader, D., Richter, K., Westfeld, P., and Maas, H.-G. (2023). Volumetric nonlinear ortho full-waveform stacking in airborne LiDAR bathymetry for reliable water bottom point detection in shallow waters. ISPRS Journal of Photogrammetry and Remote Sensing, 204, 145–162. https://doi.org/10.1016/j.isprsjprs.2023.08.014
- Mandlburger, G., Pfennigbauer, M., Schwarz, R., Flöry, S., and Nussbaumer, L. (2020). Concept and performance evaluation of a novel UAV-borne topo-bathymetric LiDAR sensor. Remote Sensing, 12, 986. https://doi.org/10.3390/rs12060986
- NASA (2025). Data from NASA’s ICESat-2 goes beyond the surface. NASA Science, June 25. https://science.nasa.gov/blogs/science-news/2025/06/25/data-from-nasas-icesat-2-goes-beyond-the-surface/
- Parrish, C. E., Magruder, L. A., Neuenschwander, A. L., Forfinski-Sarkozi, N., Alonzo, M., and Jasinski, M. (2019). Validation of ICESat-2 ATLAS bathymetry and analysis of ATLAS’s bathymetric mapping performance. Remote Sensing, 11, 1634. https://doi.org/10.3390/rs11141634
- Parrish, C. E., Magruder, L. A., Perry, J., Holwill, M., Swinski, J. P., and Kief, K. (2025). Analysis and accuracy assessment of a new global nearshore ICESat-2 bathymetric data product. Earth and Space Science, 12, e2025EA004391. https://doi.org/10.1029/2025EA004391